


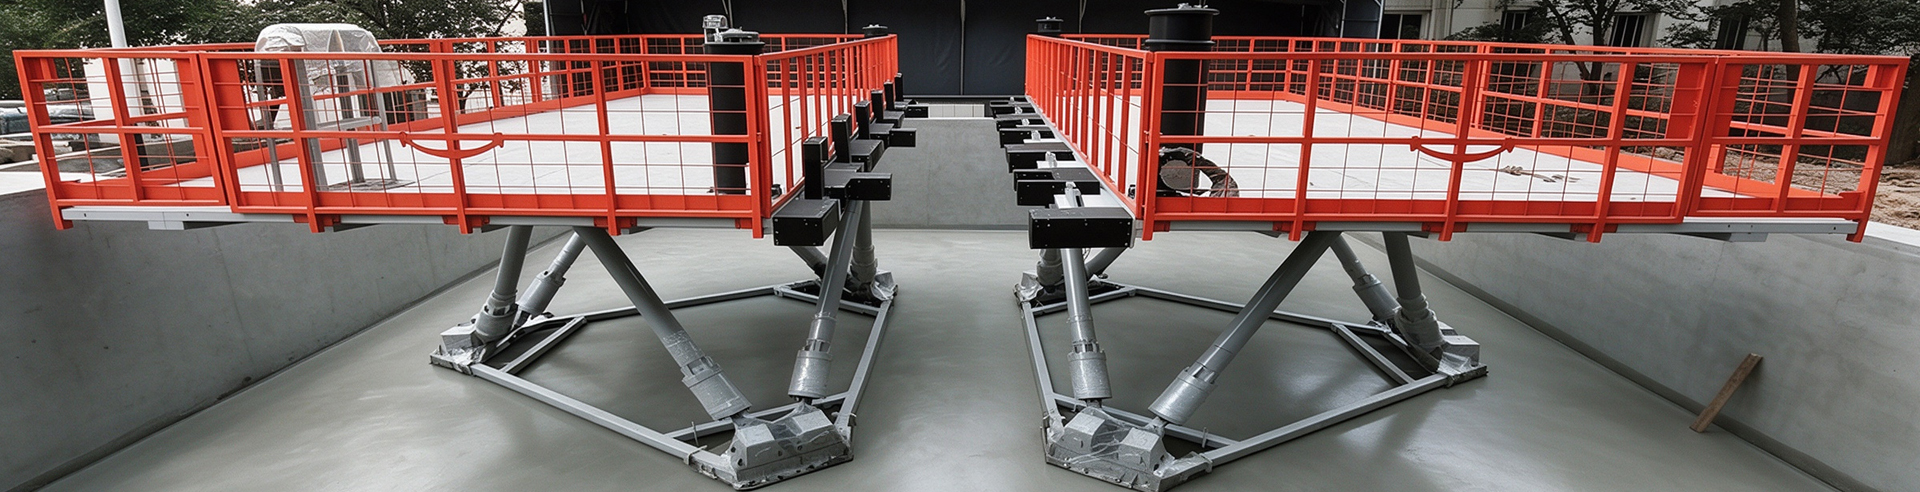
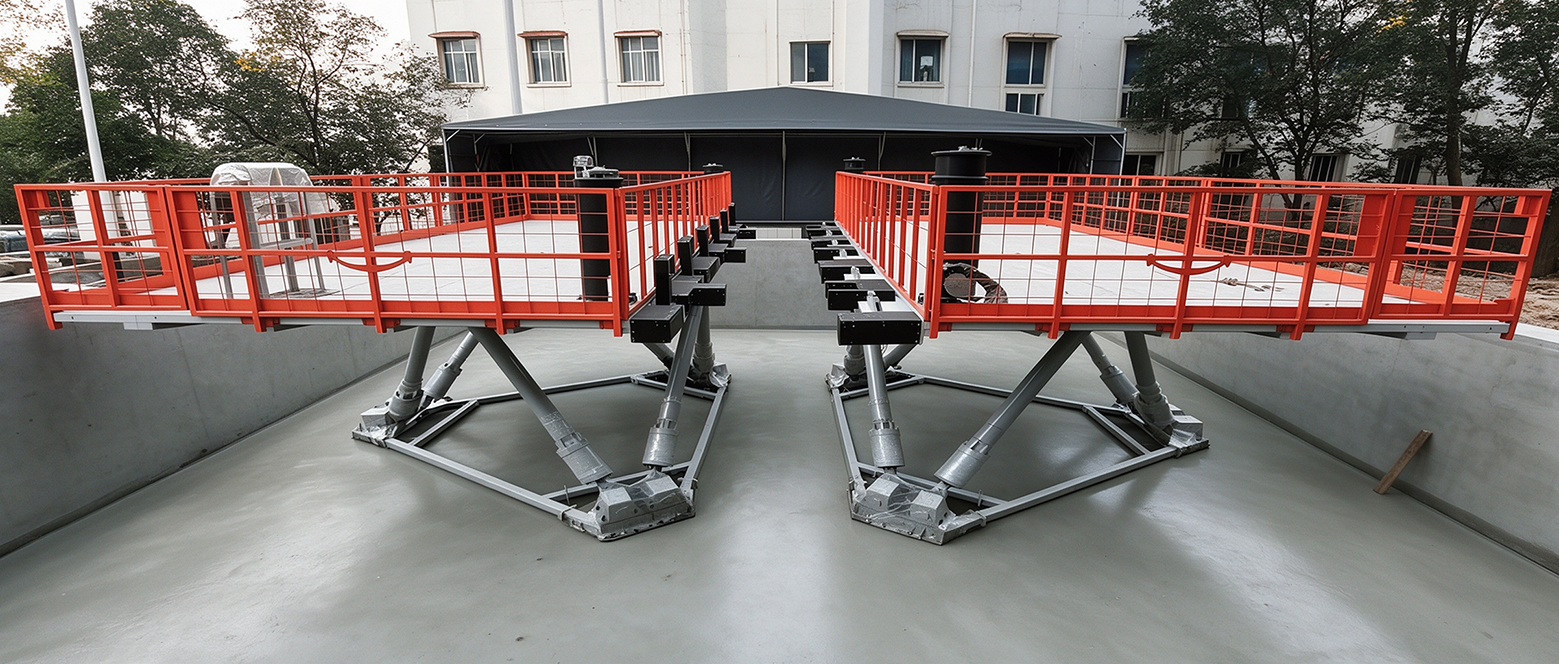
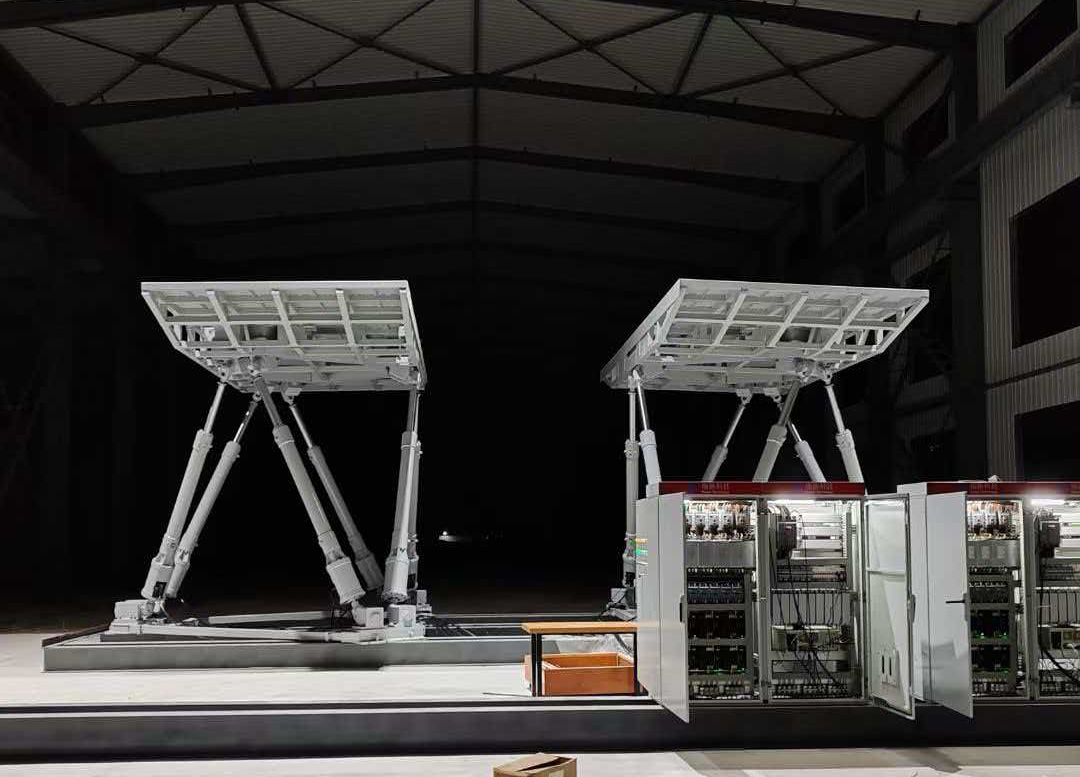
双六自由度协同运动平台,为了解决训练船员在不同海况下的同步适应性问题,而研发。由两套独立六自由度摇摆台组成,采用同步协同控制方案。两套平台围绕双平台中部控制点联动运动,将两套平台融合等效为单套整体运动系统,实现同步姿态模拟,可完成复杂多体联合仿真试验。本产品核心优势:
(1)高稳定
双台同步协同控制,运动姿态高度统一,整体等效单平台回转摆动,运行平稳无错位。
(2)高规划性
运动轨迹统一规划,支持自定义姿态、正弦、随机波等各类试验波形,运动算法灵活可配置。
(3)高可靠性
双机构冗余协同设计,整机经过长时疲劳验证,可长时间连续稳定作业,保障试验不间断。
本产品特点是将两套六自由度平台采用同步闭环控制策略,以统一控制点作为运动基准,两套支腿机构协同联动,如同单套一体化平台完成6自由度姿态变换。系统内置协同同步算法,实时修正两台平台的位置偏差,保证两台平台运动时序、位移、姿态保持一致,规避不同步带来的倾覆、抖动风险。支持长时间连续工况,可用于半实物仿真、姿态模拟、设备疲劳测试、多体协同动力学试验等场景,广泛服务于航天、军工、海洋工程等领域。
| 电话:024-75166400 | 邮箱:Sales@rxck.net Technology@rxck.net |
| 传真:024-75166400 | 地址:辽宁省铁岭市昌图县老四平工业园区建业大街 |
| 服务热线:18041186207(微信同步) 024-75166400 |
技术支持:13084198216 |

 咨询服务热线


 辽公网安备21122402000157号